- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
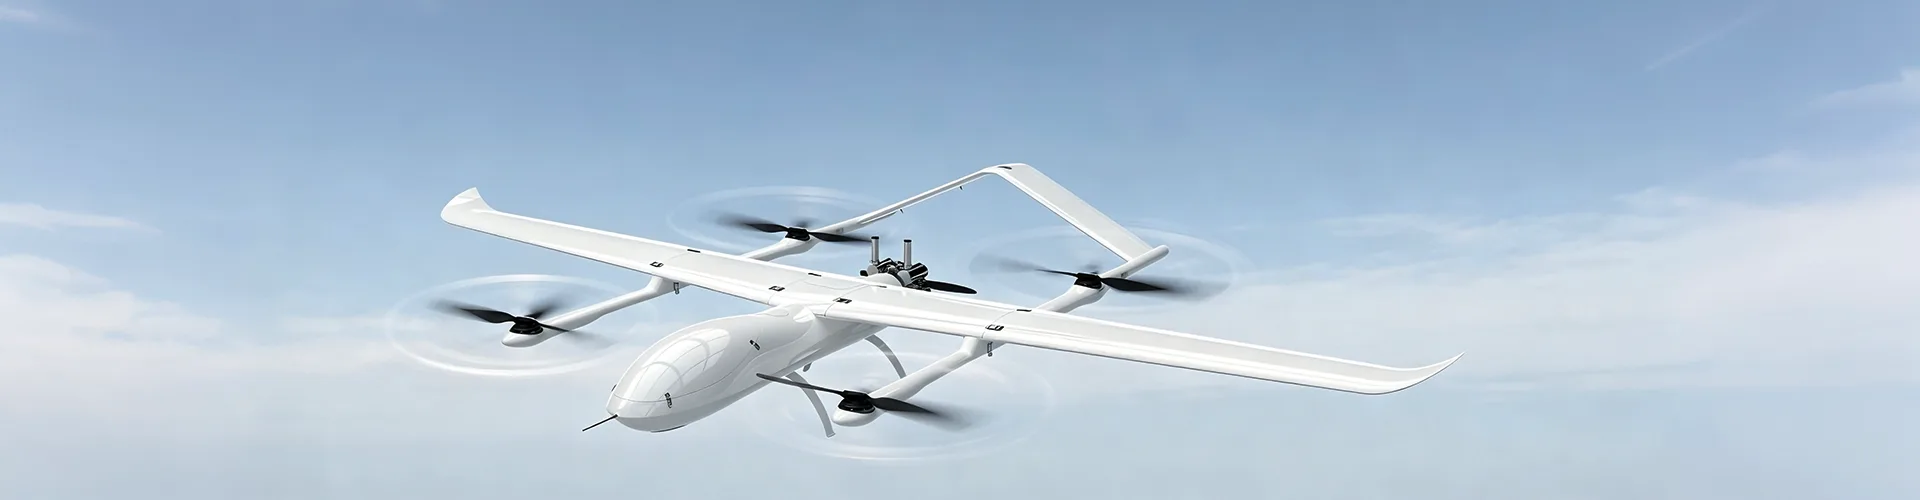
Kuidas muudavad droonide kasulikud koormused tööstuslikud UAV-d ülesandele orienteeritud platvormideks?
A Drooni kasulik koormus süsteem määrab, mida tööstuslik UAV konkreetse ülesande ajal tajuda, mõõta, kanda või kasutada suudab. Selle asemel, et käsitleda lennukit kui lihtsat lendavat kaamerat, ühendab kaasaegne UAV arendus lennuplatvormi üha enam rakendusespetsiifiliste seadmetega, nagu nähtava valguse kaamerad, termopildisüsteemid, LiDAR, põllumajanduslikud jaotusseadmed, materjalikäitlusseadmed, keskkonnaandurid, valgustusseadmed, sidemoodulid ja intelligentne pildianalüüsi riistvara. Sobiva kasuliku koormuse valimine nõuab seetõttu tähelepanu anduri otstarbele, füüsilisele suurusele, kaalule, võimsusvajadusele, paigaldusmeetodile, andmenõuetele ja töökeskkonnale. Korralikult integreeritud kasulik koormus võib muuta üldlennuki praktilisemaks platvormiks mõõdistamise, kontrolli, põllumajanduse, infrastruktuuritööde, keskkonnaseire ja muude erirakenduste jaoks.
Sisukord
Otse vastava tehnilise arutelu juurde liikumiseks klõpsake jaotist.
- 1. Mis määrab UAV kasuliku koormuse rolli?
- 2. Kuidas tuvastus- ja kaardistamissüsteemid tööstuslikku tööd toetavad?
- 3. Millal on nähtava valgusega kaamerad õige valik?
- 4. Kuidas näitab termopildistamine tingimusi, millest kaamerad võivad puudust tunda?
- 5. Millal tuleks UAV kaardistamisel kaaluda LiDARi kasutamist?
- 6. Kuidas saavad funktsionaalsed seadmed UAV-i võimalusi laiendada?
- 7. Kuidas saavad UAV-d keskkonnaseiret toetada?
- 8. Kuidas intelligentne analüüs parandab kasuliku koormuse kasutamist?
- 9. Mida tuleks kaaluda kasuliku koorma seadmete integreerimisel?
- 10. Kuidas peaksid ostjad valima õige konfiguratsiooni?
- 11. Kuidas arenevad kasuliku koormuse süsteemid tööstuslike rakenduste jaoks?
- 12. Korduma kippuvad küsimused
Mis määrab UAV kasuliku koormuse rolli?
Kasulik koormus on UAV-süsteemi osa, mis toimib otseselt tööülesandega. Lennuk pakub lennuplatvormi, kasulik koormus aga konkreetse rakenduse jaoks vajalikke tuvastus-, mõõtmis-, transpordi-, side- või tööfunktsioone.
See suhe on oluline, sest kaks sarnaste lennuomadustega lennukit võivad erinevate seadmete korral täita täiesti erinevaid töid. Visuaalseks kontrolliks võib sobida kaameraplatvorm, samas kui termopildiseade võib anda teavet temperatuuri kohta. LiDAR-süsteem suudab koguda kolmemõõtmelisi ruumiandmeid, samas kui materjalikäitlusseade võib seadmeid asukohtade vahel liigutada.
Kasuliku koormuse valik algab seega küsimusega, millist teavet või füüsilist ülesannet lennuk peab toetama. Kui ülesanne on määratletud, saab seadmeid valida vastavalt nõutavale andmetüübile, täpsusele, katvusele, kaalule, energiatarbimisele, paigaldusmeetodile ja töökeskkonnale.
Tundmine Kogub tööpiirkonnast visuaalset, termilist, ruumilist, keskkonna- või muud ülesandepõhist teavet.
Operatsioon Võimaldab õhusõidukil täita teatud füüsilisi funktsioone, nagu pihustamine, külvamine, tõstmine, valgustus või side.
Analüüs Töötleb kogutud andmeid, et tuvastada etteantud tingimused, mõõtmised või mustrid, mis nõuavad täiendavat tähelepanu.
Kasuliku koormuse valik peaks järgima tööeesmärki
Kasulik lähtepunkt on määratleda lennult nõutav väljund. Kui oodatav tulemus on kõrge eraldusvõimega pilt, võib piisata sobivast nähtava valguse kaamerast. Kui eesmärk hõlmab soojuserinevuste tuvastamist, võib sobivam olla termopildistamine. Kui on vaja täpset kolmemõõtmelist teavet, võib LiDAR pakkuda sobivamat andmeallikat.
Sama põhimõte kehtib ka tööseadmete kohta. Põllumajandustöö nõuab materjali transpordist või keskkonnaproovide võtmisest erinevat kandevõime arhitektuuri. Kõigi kasulike koormate käsitlemine vahetatavate seadmetena võib tekitada välditavaid integreerimisprobleeme, kuna igal kategoorial on erinevad mehaanilised ja elektrilised nõuded.
- Enne varustuse valimist määratlege ülesanne.
- Määrake vajaliku teabe või füüsilise tegevuse tüüp.
- Kontrollige kasuliku lasti massi vastavust õhusõiduki võimsuse ja tõukejõu nõuetele.
- Vaadake üle kasuliku koormuse võimsusnõuded õhusõiduki elektrisüsteemiga.
- Kaaluge paigaldusasendit, tasakaalu, andmeühendusi ja juurdepääsu hooldusele.
VõtmepõhimõteKasulik koormus tuleks valida ülesande ümber. Seejärel tuleb õhusõiduk, kasulik koormus, toitesüsteem ja paigalduskonstruktsioon kooskõlastada ühe töökonfiguratsioonina.
Kuidas tuvastus- ja kaardistamissüsteemid tööstuslikku tööd toetavad?
Andur- ja kaardistamisseadmed pakuvad paljude tööstuslike UAV-rakenduste teabekihti. Selle asemel, et toetuda täielikult otsesele maapealsele vaatlusele, saavad operaatorid koguda struktureeritud teavet kohtadest, mille käsitsi kontrollimine on keeruline, aeganõudev või ebatõhus.
Erinevad andurid toodavad erinevat tüüpi andmeid. Nähtava valgusega kaamerad pakuvad pilte ja videot. Soojusseadmed tuvastavad temperatuurimustrid. LiDAR genereerib ruumilisi mõõtmisi ja punktpilveandmeid. Sobiv tehnoloogia oleneb sellest, mida tuleb jälgida ja kuidas infot pärast lendu kasutatakse.
| Seadme tüüp | Esmased andmed | Tüüpilised tööstuslikud kasutusalad |
|---|---|---|
| Nähtava valgusega kaamera | Kõrge eraldusvõimega pildid ja videod | Infrastruktuuri ülevaatus, rajatise vaatlus, põllumajandusseire, visuaalne dokumentatsioon |
| Termiline pildistamine | Temperatuuri jaotus ja soojusmustrid | Seadmete seisukorra kontroll, fotogalvaaniline kontroll, elektrikomponentide hindamine |
| LiDAR | Kolmemõõtmelised ruumilised mõõtmised | Maastiku kaardistamine, hoonete modelleerimine, kaevanduste mõõdistamine, jõgede ja platsi mõõtmine |
| Keskkonna andur | Gaasi, tolmu, vee või muud keskkonnaandmed | Keskkonnaseire, tööstusobjektide hindamine, väliandmete kogumine |
Miks ei saa erinevaid andureid lihtsalt asendada?
Iga andur mõõdab erinevat füüsilist omadust. Nähtava valgusega kaamera võib näidata komponendi välimust, kuid see ei anna otseselt temperatuuriteavet. Soojuskaamera võib näidata ebanormaalset kuumusmustrit, kuid see ei pruugi pakkuda samal tasemel visuaalset detailsust kui kõrge eraldusvõimega kaamera.
LiDAR töötab jälle teisiti. See mõõdab ruumiteavet ja suudab luua maastiku ja struktuuride kolmemõõtmelisi kujutisi. See muudab selle väärtuslikuks, kui ülesanne sõltub geomeetriast, kaugusest, kõrgusest, mahust või pinnastruktuurist, mitte ainult visuaalsest välimusest.
Mitme andmeallika kombineerimine
Mõned täiustatud rakendused kombineerivad mitut tüüpi andureid ühel lennukil või mitmel lennul. Näiteks võivad nähtavad kujutised pakkuda visuaalset konteksti, samas kui soojusteave tõstab esile temperatuurianomaaliaid. Ruumiandmed võivad seejärel lisada samasse kontrolli töövoogu täpset geomeetrilist teavet.
Sellised kombinatsioonid võivad parandada kogutud teabe täielikkust, kuid loovad ka täiendavaid integreerimisnõudeid. Lennuk vajab kombineeritud varustuse jaoks piisavat kandevõimet, võimsust, paigaldusruumi, sideliideseid ja lennustabiilsust.
Millal on nähtava valgusega kaamerad õige valik?
Nähtava valgusega kaamerad jäävad üheks kõige laialdasemalt kasutatavaks kandevõime tüübiks, kuna paljud tööstuslikud ülesanded algavad visuaalse teabega. Kõrge eraldusvõimega pildid ja videod võivad dokumenteerida konstruktsioonide, masinate, põllumajanduspiirkondade, hoonete ja muude füüsiliste keskkondade seisukorda.
Infrastruktuuritööde puhul võivad üksikasjalikud pildid aidata operaatoritel näha nähtavaid pinnatingimusi erineva nurga või kauguse alt. Tööstusrajatised võivad kasutada õhupildistamist, et jälgida väliskonstruktsioone, katusealasid, seadmete asukohti või muid alasid, mida ei pruugi olla mugav maapinnalt pidevalt uurida.
Resolutsioon peaks sobima ülesandega
Kõrgema eraldusvõimega kaamera suudab jäädvustada rohkem visuaalseid detaile, kuid eraldusvõimet tuleks arvesse võtta koos lennukõrguse, vaatevälja, liikumise, valgustuse, salvestusnõuete ja tegeliku kontrolli eesmärgiga.
Näiteks võib laiaulatusliku põllumajandusvaatluse ülesanne seada prioriteediks katvuse ja järjepideva kujutise hankimise, samas kui üksikasjalik konstruktsiooniülevaatus võib vajada suuremat kujutise detaili lähemalt töökauguselt.
Videod ja fotod teenivad erinevaid eesmärke
Video võib lennu ajal pakkuda pidevat visuaalset teavet ja olla kasulik dünaamilise kontrolli töövoo või reaalajas jälgimise jaoks. Fotod võivad pakkuda üksikasjalikke kirjeid hilisemaks analüüsiks, mõõtmiseks, võrdlemiseks või dokumenteerimiseks.
Sobiv pildistamisrežiim sõltub ülesandest. Mõned rakendused saavad kasu mõlemast, eriti kui operaatorid vajavad reaalajas olukorrateavet, nõudes samal ajal üksikasjalikke kirjeid hilisemaks ülevaatamiseks.
- Infrastruktuur:Toetab välispindade ja konstruktsioonitingimuste visuaalset kontrolli.
- Tööstusrajatised:Pakub õhuvaadet katustele, seadmealadele ja raskesti ligipääsetavatele kohtadele.
- Põllumajandus:Toetab saagi vaatlemist ja põllutingimuste visuaalset hindamist.
- Üldine dokumentatsioon:Loob korduvad visuaalsed kirjed määratletud alade või varade kohta.
Paigaldusstabiilsus mõjutab ka pildikvaliteeti
Kvaliteetne kaamera ei suuda ebastabiilset paigaldust täielikult kompenseerida. Mootorite ja pöörlevate komponentide vibratsioon võib mõjutada kogutud kujutiste kvaliteeti, eriti kui ülesanne nõuab peeneid visuaalseid detaile.
Seetõttu tuleks kaamera paigaldust, lennuki konstruktsiooni, vibratsiooni juhtimist, lennukäitumist ja töökiirust käsitleda koos. Kasulik koormus on kasulik ainult siis, kui kogutud andmed on kavandatud analüüsi jaoks piisavalt selged.
Kuidas näitab termopildistamine tingimusi, millest kaamerad võivad puudust tunda?
Termopildistamine annab tavapärasest visuaalsest fotograafiast erinevat tüüpi teavet. Selle asemel, et tugineda peamiselt nähtavale valgusele, tuvastavad soojusandurid pinnatemperatuuriga seotud infrapunakiirguse kõikumisi.
See võib muuta soojusseadmed kasulikuks, kui vara seisukord on seotud soojuse jaotusega. Ebanormaalselt töötav elektrikomponent võib põhjustada temperatuuri lokaalset tõusu. Fotogalvaaniline paigaldus võib näidata moodulite temperatuurierinevusi. Tööstusseadmed võivad tekitada ka termilisi mustreid, mis annavad kontrolli ajal lisateavet.
Soojusandmed lisavad veel ühe kontrollikihi
Visuaalne ja termiline teave võivad üksteist täiendada. Nähtav pilt võib näidata komponendi füüsilist välimust, samas kui termopilt võib näidata, kas selle komponendi osal on erinev temperatuurimuster.
See muudab soojusseadmed eriti kasulikuks, kui probleemi ei ole võimalik usaldusväärselt tuvastada ainult välimuse põhjal. Soojusnäidud tuleb siiski tõlgendada vastavalt seadmetele, keskkonnale, pinna omadustele ja mõõtmistingimustele.
Power infrastructure
Termopildistamine võib aidata tuvastada temperatuurierinevusi elektrilistes komponentides ja muudes seadmetes, kus ebatavaline kuumus võib vajada täiendavat kontrolli.
Fotogalvaanilised süsteemid
Päikesemoodulite temperatuurimustrid võivad anda täiendavat teavet õhust kontrollimise töövoogude ajal.
Tööstuslikud masinad
Termopildid võivad täiendada visuaalset kontrolli, kui seadme seisukord on seotud ebatavalise soojuse tekkega.
Kombineeritud ülevaatus
Nähtava ja soojusandureid saab kasutada koos, kui on vaja hinnata nii füüsilist välimust kui ka temperatuuri käitumist.
Keskkonnatingimused on endiselt olulised
Termopildistamine ei toimi ümbritsevast keskkonnast sõltumatult. Ilm, pinna omadused, mõõtmiskaugus ja soojusvahetus võivad mõjutada seda, mida andur jälgib.
Sel põhjusel peaksid termokontrollil olema selgelt määratletud töötingimused ja tõlgendusmeetodid. Kasulik koormus annab andmed, samas kui kontrolli töövoog määrab, kuidas neid andmeid tuleks hinnata.
Millal tuleks UAV kaardistamisel kaaluda LiDAR-i?
LiDAR muutub väärtuslikuks, kui ülesanne sõltub täpsest ruumilisest teabest, mitte ainult visuaalsest välimusest. See võib koguda kauguse mõõtmisi ja genereerida punktpilveandmeid, mis toetavad maastiku, struktuuride ja muude keskkondade kolmemõõtmelist esitust.
See muudab LiDARi sobivaks selliste rakenduste jaoks nagu kaevanduste mõõdistamine, hoonete modelleerimine, maastiku kaardistamine, ehituse mõõtmine ning jõgede või alade uuringud.
Kolmemõõtmeline teave muudab töövoogu
Traditsioonilised fotod pakuvad kahemõõtmelist pilditeavet. LiDAR lisab sügavuse ja kauguse mõõtmised, võimaldades tarkvaral rekonstrueerida ruumilisi suhteid uuritavas piirkonnas.
Hoone jaoks võib see aidata luua kolmemõõtmelist mudelit. Maastiku puhul võib see pakkuda kõrgusteavet. Kaevanduse või tööstusala puhul võib see toetada pindade, nõlvade ja ruumiliste suhete mõõtmist.
| Ülesanne | Kasulik ruumiline väljund | Võimalik rakendus |
|---|---|---|
| Maastikuuuring | Kõrguse ja pinna teave | Asukoha kaardistamine, maastiku analüüs, marsruudi planeerimine |
| Hoonete modelleerimine | Kolmemõõtmelise struktuuri andmed | Digitaalne modelleerimine ja mõõtmete analüüs |
| Kaevanduste kaardistamine | Pinna geomeetria ja ruumilised mõõtmised | Mõõdistus ja objekti dokumentatsioon |
| Jõeuuring | Ruumi- ja maastikuteave veeteede ümber | Kohamõõtmine ja keskkonnamõju hindamine |
LiDAR nõuab sobivat lennuplaneerimist
Andmete kvaliteet ei sõltu ainult andurist endast, vaid ka lennutrajektoorist, töökõrgusest, õhusõiduki stabiilsusest, keskkonnatingimustest ja andmetöötlusmeetoditest.
Lennuk peab säilitama sobivad lennutingimused, et andur saaks koguda ühtseid ruumilisi mõõtmisi. Saadud andmed tuleb seejärel töödelda projektiga nõutavasse vormingusse, näiteks punktipilvedesse, maastikumudelitesse või kolmemõõtmelistesse struktuuridesse.
Kui need elemendid on kooskõlastatud, saab LiDAR anda üksikasjalikuma ruumivaate piirkondadest, kus käsitsi mõõtmine oleks keeruline või ebaefektiivne.
Kuidas saavad funktsionaalsed seadmed UAV-i võimalusi laiendada?
Iga kasulik koormus ei ole mõeldud teabe kogumiseks. Mõned neist on mõeldud füüsilise toimingu tegemiseks või määratletud töövoo toetamiseks kohapeal.
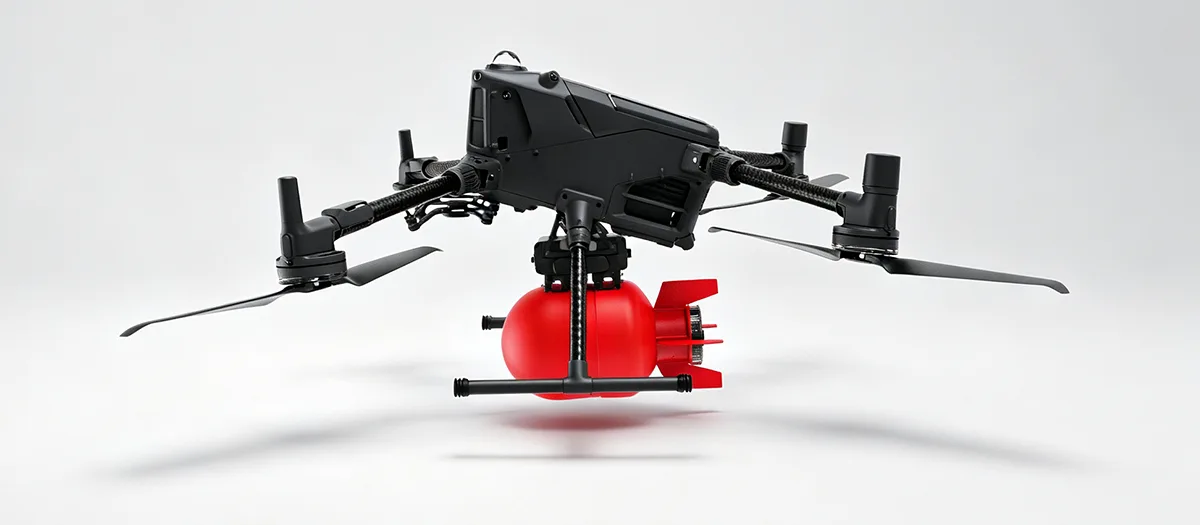
Põllumajanduse jaotusseadmed, materjalide tõstesüsteemid, valgustusmoodulid ja sideseadmed on näited funktsionaalsete kasulike koormuste kategooriatest. Nad muudavad UAV-i rolli vaatlusplatvormist ülesandele orienteeritud õhutööriistaks.
Põllumajanduslik pritsimine ja külvamine
Põllumajandusseadmed võivad hõlmata täppispihustussüsteeme, materjalide jaotuskaste ja külviseadmeid. Need süsteemid on loodud pigem kontrollitud jaotamise kui konteineri lihtsa transportimise jaoks.
Õhusõiduk peab arvestama kasuliku lasti massi, vedeliku või materjali mahtu, jaotusmehhanismi, võimsusnõudeid ja töörežiimi. Ühtlane rakendamine sõltub nii kandevõime mehhanismist kui ka õhusõiduki käitamisviisist.
Materjali tõstmine ja transport
Materjalikäitlusseadmed võimaldavad õhusõidukil teisaldada kergeid tööriistu, komponente või hooldusmaterjale kohtadesse, kuhu võib olla raske otse maapinnalt jõuda.
Mehaaniline konstruktsioon peab toetama ettenähtud koormust, hoides samal ajal õhusõiduki tasakaalus. Konfiguratsiooni väljatöötamisel tuleb arvestada koorma asukohta, kinnituspunkte, konstruktsiooni tugevust ning vabastamis- või käsitsemismehhanisme.
Valgustus- ja sideseadmed
Suure intensiivsusega valgustus võib toetada öist ülevaatust, hooldust ja muid vähese valgusega töötingimusi. Sideseadmed võivad pakkuda reaalajas kõneedastust, kui operaatorid peavad suhtlema inimestega, kes asuvad tavapärasest juhtimisasendist eemal.
Need kasulikud koormused näitavad, miks tuleks õhusõidukit pidada terviklikuks süsteemiks. Valgustus suurendab elektrivajadust. Sideseadmed lisavad elektri- ja andmenõudeid. Tõsteseadmed muudavad konstruktsioonikoormust. Põllumajandusseadmed mõjutavad lennuki massi kogu töö ajal.
Pihustamine ja külvamine Ühendab kontrollitud materjalijaotuse põllumajandustegevuseks sobiva lennukiplatvormiga.
Materjalikäitlus Kasutab spetsiaalseid struktuure, et toetada kergete tööriistade ja materjalide transportimist valitud asukohtadesse.
Valgustus ja side Lisab valgustus- või kõnesidefunktsioonid konkreetsete kontrolli-, hooldus- ja töövoogude jaoks.
Funktsionaalsed kandevõimed nõuavad rohkem kui paigaldusruumi
Füüsilist funktsiooni täitev kasulik koormus võib töö ajal tekitada dünaamilisi koormusi. Pihustusseade muudab oma massi materjali tarbimisel. Tõsteseade muudab lennuki koormust, kui objekt tõstetakse üles või vabastatakse.
Need muudatused tähendavad, et arendajad peavad hindama tööjärjestust, mitte ainult staatilist kasuliku koorma kaalu. Mõjutada võivad mehaaniline struktuur, tõukejõud, juhtimisreaktsioon, aku mahutavus ja raskuskese.
Kuidas saavad UAV-d keskkonnaseiret toetada?
Keskkonna kasulik koormus võimaldab õhusõidukitel koguda teavet tööstuskohtadest, veeteedest, põllumajanduspiirkondadest ja muudest kohtadest, kus on vaja hajutatud mõõtmisi.
Olenevalt varustusest võib UAV-l olla gaasituvastusandureid, tolmuseireseadmeid, veeproovide võtmise seadmeid või muid spetsiaalseid andureid. Lennuk tagab liikuvuse, kandevõime aga mõõtmisfunktsiooni.
Gaasi ja õhu kvaliteedi jälgimine
Gaasituvastusseadmed võivad koguda teavet valitud kohtades tööstusrajatiste või muude piirkondade ümber, kus õhutingimusi on vaja hinnata. Õhuliikumine võib aidata operaatoritel kontrollida mitut asukohta ilma füüsiliselt igasse piirkonda sisenemata.
Usaldusväärseks jälgimiseks tuleb andurit kasutada vastavalt selle määratud mõõtmistingimustele. Kogutud andmeid võivad mõjutada kõrgus merepinnast, õhuvool, anduri reaktsioon, proovivõtumeetod ja lennutrajektoori.
Veekvaliteedi proovide võtmine
Veeproovide võtmise seadmeid saab kasutada seal, kus proove või mõõtmisi on vaja koguda valitud kohtadest jõgede, veehoidlate või muude veekogude ääres. Lennuk võib jõuda kohtadesse, kuhu otse kaldalt ligipääs võib olla ebamugav.
Kasuliku koormuse projekteerimisel tuleb arvesse võtta proovivõtumeetodit, konteineri mahutavust, kinnitusstruktuuri ning õhusõiduki ja veekeskkonna vahelist koostoimet.
Tolmu ja tahkete osakeste jälgimine
Õhus olevad mõõteseadmed võivad toetada ka tolmu või muude tahkete osakeste tingimuste jälgimist. Eesmärk ei ole lihtsalt näidu kogumine, vaid korratava mõõtmisprotsessi loomine määratletud asukohtades ja töötingimustes.
- Määratlege mõõdetav keskkonnaparameeter.
- Valige andur, mis vastab nõutavale mõõtmisvahemikule ja rakendusele.
- Planeerige lennutrajektoorid ja proovivõtukohad seireeesmärgi ümber.
- Võtke arvesse ilma, õhuvoolu, temperatuuri ja muid keskkonnamuutujaid.
- Määrake, kuidas kogutud andmeid salvestatakse, töödeldakse ja tõlgendatakse.
Andmete kvaliteet on olulineAndur suudab toota kasulikku teavet ainult siis, kui selle töötingimused, paigaldus, proovivõtumeetod ja andmetöötluse töövoog on õigesti kooskõlastatud.
Kuidas intelligentne analüüs parandab kasuliku koormuse kasutamist?
Andmete kogumine on vaid üks osa kontrolli töövoost. Kuna kujutiste ja andurite andmekogumid muutuvad suuremaks, võib automaatne analüüs aidata operaatoritel eelnevalt määratletud tingimusi tõhusamalt tuvastada.
Tehisintellektil põhinevaid pildianalüüsi mooduleid saab kasutada koos sobivate kaameratega, et tuvastada selliseid tingimusi nagu pinnapraod, nähtavad joonekahjustused, seadmete anomaaliad või etteantud visuaalsed ebakorrapärasused. Eesmärk on muuta töötlemata pildiandmed teabeks, mis toetab kontrolliotsuseid.
Pildikogust seisundituvastuseni
Tavalise kontrolli töövoo korral võib lend tekitada suure hulga pilte, mis tuleb hiljem käsitsi üle vaadata. Nutikas analüüsimoodul suudab töödelda kogutud pilte ja lipualasid, mis vastavad eelmääratletud tuvastuskriteeriumidele.
See ei välista inimliku ülevaatuse vajadust. Selle asemel võib see aidata korraldada suuri kontrolliandmeid ja suunata tähelepanu piltidele või asukohtadele, mis vajavad lähemat uurimist.
Reaalajas ja lennujärgne analüüs
Olenevalt süsteemi arhitektuurist võib analüüs toimuda lennu ajal või pärast andmete kogumist. Reaalajas töötlemine võib anda kiiremat teavet, kui on vaja koheseid otsuseid. Lennujärgne töötlemine võib toetada üksikasjalikumat analüüsi suuremate andmekogumite ja täiendavate arvutusressursside abil.
Andmete kogumine
Andur jäädvustab pilte või mõõtmisi vastavalt lennuplaanile ja ülesande nõuetele.
Andmete sõelumine
Süsteem töötleb kogutud teavet ja tuvastab eelnevalt määratletud mustrid või tingimused.
Tulemusorganisatsioon
Võimalikke probleeme saab rühmitada asukoha, varustuse, pildi või muude projektiga määratletud kriteeriumide järgi.
Inimese kontrollimine
Operaatorid saavad märgistatud teabe üle vaadata ja otsustada, kas on vaja täiendavat kontrolli.
Integratsioon määrab praktilise kasulikkuse
Nutikas moodul vajab juurdepääsu sobivatele pildiandmetele, piisavatele arvutusressurssidele, ühilduvatele liidestele ja sobivale paigaldusele. Samuti peab lennuk säilitama lennuseisundi, mis võimaldab anduril kasulikku teavet koguda.
Seetõttu ei tohiks tehisintellekti funktsionaalsust käsitleda eraldi kaamerast, lennukist, andmelingist, toitesüsteemist ja töötlemise töövoost. Praktiline väärtus tuleneb sellest, kuidas need osad koos töötavad.
Mida tuleks kaaluda koorma seadmete integreerimisel?
Kasuliku koormuse integreerimine algab mehaanilisest ühilduvusest, kuid laieneb elektriliste, konstruktsiooni-, juhtimis-, termiliste ja andmetega seotud kaalutlustele. Kasulik koormus võib laboripingil korralikult töötada ja vajab siiski muudatusi, enne kui see saab lennukis usaldusväärselt töötada.
Kaal ja raskuskese
Kasuliku lasti mass mõjutab otseselt lennuki kogu töömassi. Veelgi olulisem on see, et selle massi asukoht mõjutab lennuki raskuskeset.
Lennuki keskmest kaugele paigaldatud kasulik koorem võib tekitada teistsuguse efekti kui selle lähedale paigaldatud koorem, isegi kui kahel koormal on sama mass. Seetõttu tuleks konstruktsiooni projekteerimisel arvestada paigaldusasendiga.
Võimsusnõuded
Mõnel kasulikul koormusel on suhteliselt väike elektrivajadus, samas kui teised võivad vajada märkimisväärset võimsust. Valgustussüsteemid, toitemehhanismid, arvutusmoodulid ja teatud andurid võivad kõik õhusõiduki elektrilist koormust suurendada.
Lennuki aku ja toitejaotussüsteem peavad selle lisanõudega arvestama. Vastasel juhul võib kasulik koormus mõjutada kogu platvormi töökäitumist.
Paigaldus ja vibratsioon
Paigalduskonstruktsioon peab hoidma kandevõimet kindlalt, piirates samas tarbetut liikumist. Kaamerate ja muude täppisandurite puhul võib vibratsioon mõjutada andmete kvaliteeti. Funktsionaalsete seadmete puhul võib konstruktsiooni liikumine mõjutada füüsilise toimingu täpsust.
Andme- ja sideliidesed
Kaasaegsed kasulikud koormused võivad genereerida suuri pildifaile, reaalajas videot, andurite mõõtmisi või muud struktureeritud teavet. Seetõttu peab sidearhitektuur toetama vajalikku andmevoogu kasuliku koormuse, õhusõiduki, maapealse varustuse või pardal oleva töötlussüsteemi vahel.
| Integratsioonipiirkond | Võtmeküsimus | Võimalik mõju |
|---|---|---|
| Kaal | Kas õhusõiduk suudab taluda kogu kasuliku lasti massi? | Mõjutab lennuki kogukoormust ja tõukejõu nõudlust |
| Raskuskese | Kus on kasulik koormus paigutatud? | Võib mõjutada lennuki tasakaalu ja lennukäitumist |
| Võimsus | Kui palju elektrienergiat seade vajab? | Muudab üldist elektrikoormust ja aku nõudeid |
| Paigaldamine | Kuidas seadmed kinnitatakse ja stabiliseeritakse? | Mõjutab struktuuri terviklikkust, vibratsiooni ja andmete kvaliteeti |
| Andmeliides | Kuidas teavet edastatakse või säilitatakse? | Määrab suhtlus- ja töötlemisnõuded |
| Hooldus | Kas seadmetele on võimalik tõhusalt juurde pääseda ja neid saab vahetada? | Mõjutab hooldatavust ja kasutusmugavust |
Integratsioon tuleks enne tootmist üle vaadata
Tavaliselt on liideseprobleeme lihtsam lahendada enne, kui õhusõiduki konstruktsioon ja kandevõime kinnitussüsteem on valmis. Joonised, seadmete mõõtmed, pistikute asukohad, võimsuse spetsifikatsioonid, kinnituspunktid ja töönõuded loovad kasuliku tehnilise baasi.
Kui need üksikasjad on varakult määratletud, saab konstruktsiooniosi ja elektrilisi liideseid arendada seadme ümber, mitte hiljem korduvalt muuta.
Kuidas peaksid ostjad valima õige konfiguratsiooni?
Kasuliku koormuse valik peaks põhinema tegelikul ülesandel ja UAV täielikul konfiguratsioonil. Tehniliselt arenenud andur võib siiski sobimatuks osutuda, kui see on liiga raske, tarbib liiga palju energiat, seda ei saa korralikult paigaldada või toodab andmeid, mis ei vasta kavandatud töövoogudele.
Alustage väljundiga
Määrake, mida operaator pärast lendu vajab. Kas objektiiv on kõrge eraldusvõimega pilt, temperatuurikaart, kolmemõõtmeline mudel, keskkonnamõõtmine, füüsiline operatsioon või mitme väljundi kombinatsioon?
See küsimus kitsendab seadmete kategooriat enne üksikasjalikumate spetsifikatsioonide käsitlemist.
Vaadake üle lennukipiirangud
Kontrollige maksimaalset kasuliku koorma massi, paigaldusruumi, saadaolevat võimsust, õhusõiduki mõõtmeid, lennukäitumist ja olemasoleva konstruktsiooniga kehtestatud piiranguid.
Arvestage tegevuskeskkonda
Temperatuur, tolm, niiskus, vibratsioon, tuul, valgustus, maastik ja töökõrgus võivad kõik mõjutada seadme jõudlust. Kasulik koormus peaks vastama tingimustele, milles seda tegelikult kasutatakse.
Evaluate the data workflow
Anduri valik peaks hõlmama kogu teabeahelat. Mõelge, kuidas andmeid kogutakse, salvestatakse, edastatakse, töödeldakse, üle vaadatakse ja arhiveeritakse.
- Ülesanne:Millist füüsilist toimingut või teavet on vaja?
- Mass:Mis on seadmete ja tarvikute täismass?
- Võimsus:Millist elektrisisendit on normaalse töö ajal vaja?
- Mõõdud:Milline paigaldusruum on lennukil saadaval?
- Keskkond:Milliseid temperatuuri, vibratsiooni, valgustuse ja ilmastikutingimusi oodatakse?
- Andmed:Millist teavet tuleb koguda ja kuidas seda töödeldakse?
| Valikutegur | Mida määratleda | Miks see on oluline |
|---|---|---|
| Rakendus | Kontrollimine, kaardistamine, põllumajandus, seire, transport või muu ülesanne | Määrab põhilise kandevõime kategooria |
| Kasuliku koormuse mass | Kogu varustus ja paigalduskaal | Peab sobima lennuki ja tõukejõuga |
| Võimsus | Pinge ja eeldatav elektrivajadus | Peab ühilduma UAV toitesüsteemiga |
| Paigaldamine | Füüsiline liides ja seadmete asukoht | Mõjutab struktuuri, stabiilsust ja hooldust |
| Andmete väljund | Pildid, soojusteave, punktipilved, andurite näidud või töötulemused | Määrab järgneva töötlemise töövoo |
Kuidas arenevad kasulikud koormussüsteemid tööstuslike rakenduste jaoks?
UAV kasuliku koormuse tehnoloogia arendamine on järjest enam keskendunud neljale praktilisele suunale: väiksemad seadmed, suurem sensori täpsus, intelligentsem andmetöötlus ja tihedam integratsioon lennukiga.
Miniaturiseerimine võib võimaldada kasulike seadmete paigaldamist väiksematele lennukitele või mitme seadme ühendamist ühele platvormile. Vähendatud suurus võib lihtsustada ka mehaanilist integreerimist, kui paigaldusruum on piiratud.
Suurem tajumise täpsus
Tööstuslikud ülesanded nõuavad sageli rohkemat kui üldist visuaalset teavet. Üksikasjalik kontroll, temperatuurianalüüs, kolmemõõtmeline mõõtmine ja keskkonnaseire sõltuvad anduritest, mis suudavad toota sihtülesande jaoks sobivaid andmeid.
Suurem täpsus ei ole seega isoleeritud spetsifikatsioon. See peab olema ühendatud vajaliku mõõtmismeetodi, töökauguse, õhusõiduki stabiilsuse ja andmetöötluse töövooga.
Suurem intelligentsus
Kuna andurid genereerivad rohkem teavet, muutub automatiseeritud analüüs üha kasulikumaks. Tehisintellektil põhinev tuvastamine võib aidata tuvastada eelmääratletud mustreid suurtes pildikomplektides, korraldada kontrolliandmeid ja tõsta esile alasid, mis väärivad täiendavat ülevaatamist.
See areng muudab kasuliku koormuse rolli passiivsest andmekogujast teabe töövoo aktiivseks osaks.
Sügavam süsteemiintegratsioon
Järgmine arendusetapp ei ole lihtsalt seadmete lisamine. See integreerib õhusõiduki, kasuliku koormuse, tõukejõu, aku, struktuuri, sideliideseid ja töötlemissüsteeme nii, et need toimiksid ühe koordineeritud platvormina.
See on eriti oluline kohandatud tööstuslike rakenduste puhul. Spetsiaalne kasulik koormus võib mõjutada aku nõudeid. Aku vahetamine võib mõjutada lennuki massi. Struktuurimuutused võivad mõjutada kasuliku koormuse paigaldamist. Täiendav andmetöötlus võib energiavajadust muuta. Süsteemitaseme disain aitab neid seoseid joondatud hoida.
Miniaturiseerimine Smaller equipment can simplify installation and create more flexibility for compact aircraft platforms.
Kõrgem täpsus Täiustatud andurid võivad pakkuda üksikasjalikumat visuaalset, termilist, ruumilist või keskkonnateavet.
Arukas töötlemine Automatiseeritud analüüs võib aidata suurel hulgal kogutud andmeid teisendada prioriteetseks kontrolliteabeks.
Tööstuslikud mehitamata õhusõidukid muutuvad üha rakendusepõhisemaks
Professionaalse õhusõiduki väärtus sõltub üha enam sellest, kui hästi see sobib ülesandega, mille jaoks seda kasutatakse. Kontrollinõuetele vastaval platvormil võivad olla erinevad struktuurilised ja elektrilised prioriteedid kui põllumajanduseks või materjalikäitluseks mõeldud platvormil.
See tähendab, et kasuliku koormuse arendamine ja õhusõidukite arendamine on üha enam seotud. Selle asemel, et kõigepealt valida üldine õhusõiduk ja seejärel lisada varustus, saavad projektimeeskonnad määratleda käitamisülesande ja selle ümber tervikliku süsteemi välja töötada.
Süsteemi perspektiivTulevases arenduses keskendutakse tõenäoliselt vähem õhusõidukile kui isoleeritud lendavale masinale ja rohkem seostele lennuki, kasuliku koormuse, toitesüsteemi, andmetöötluse ja konkreetse tööstusliku töövoo vahel.
Korduma kippuvad küsimused
Milliseid kasuliku koormuse seadmeid saab kasutada tööstuslike UAV-dega?
Levinud kategooriate hulka kuuluvad nähtava valguse kaamerad, termopildisüsteemid, LiDAR, põllumajanduslikud pritsimis- ja külviseadmed, materjalikäitlusseadmed, keskkonnaandurid, valgustussüsteemid, sidemoodulid ja intelligentsed pildianalüüsi seadmed. Sobiv valik sõltub tööülesandest.
Kuidas valida nähtava valguse kaamera ja termopildi vahel?
Nähtava valguse kaamera sobib siis, kui ülesanne sõltub peamiselt pinna välimusest, piltidest või videost. Termopildistamine on kasulik, kui temperatuurierinevused või soojusmustrid on olulised. Mõned kontrolli töövood võivad täiendava teabe saamiseks kasutada mõlemat.
Millal tuleks LiDAR-i tavalise kaamera asemel kasutada?
LiDAR-i tuleks kaaluda siis, kui projekt nõuab kolmemõõtmelisi ruumimõõtmisi, maastikuteavet, kõrgusandmeid või struktuurset modelleerimist. Tavaline kaamera pakub visuaalset teavet, samas kui LiDAR lisab kauguse ja ruumi mõõtmise võimalused.
Kas üks UAV võib kanda mitut kasuliku koorma süsteemi?
See võib olla võimalik, kui lennukil on piisav kandevõime, füüsiline paigaldusruum, saadaolev võimsus, asjakohane struktuurne tugi ja ühilduvad andmeliidesed. Mitut kasulikku lasti tuleks hinnata koos, kuna nende kaal ja võimsusvajadus mõjutavad õhusõiduki konfiguratsiooni.
Millised tegurid mõjutavad kasuliku koormuse integreerimist?
Oluliste tegurite hulka kuuluvad kandevõime kaal, mõõtmed, raskuskese, kinnitusviis, võimsusnõuded, vibratsioon, andmeliidesed, keskkonnatingimused ja juurdepääs hooldusele. Need omadused tuleks enne lõpliku õhusõiduki konfiguratsiooni kinnitamist üle vaadata.
Can payload equipment be customized for a specific UAV?
Projektipõhiseid konfiguratsioone saab välja töötada kindlaksmääratud seadmete mõõtmete, paigaldusnõuete, võimsusomaduste ja töötingimuste alusel. Kohandamise määr sõltub rakendusest ja lennukile vajalikest tehnilistest parameetritest.
Kuidas saab intelligentset pildianalüüsi UAV-seadmetega kasutada?
Sobivad AI-põhised moodulid suudavad analüüsida kogutud pilte ja tuvastada eelmääratletud tingimusi, nagu pinnapraod, nähtavad joonekahjustused, seadmete anomaaliad või muud määratud mustrid. Tulemused võivad aidata korraldada suuri andmekogumeid ja suunata tähelepanu edasist ülevaatamist vajavatele valdkondadele.
Kas kandevõimesüsteemid sobivad põllumajanduslikeks rakendusteks?
Jah. Põllumajandusseadmed võivad hõlmata pritsimis- ja külvisüsteeme, mis on mõeldud kontrollitud materjali jaotamiseks. Kasuliku koormuse konfiguratsioon peaks vastama õhusõiduki töökoormusele, saadaolevale võimsusele, paagi või materjali mahutavusele ja rakendusnõuetele.
Kas mehitamata õhusõidukite kasulikud koormused toetavad keskkonnaseiret?
Jah. UAV-d võivad kanda seadmeid gaasi tuvastamiseks, tolmu jälgimiseks, veeproovide võtmiseks ja muudeks keskkonnamõõtmisteks. Seire töövoo väljatöötamisel tuleks arvesse võtta andurit, lennutrajektoori, proovivõtumeetodit ja keskkonnatingimusi.
Mida tuleks määratleda enne kohandatud kandevõime lahenduse arutamist?
Kasulik teave hõlmab kavandatud ülesannet, kasuliku koormuse mõõtmeid, kogumassi, nõutavat võimsust, paigaldusliidest, andmenõudeid, töökeskkonda, eeldatavaid lennutingimusi ja kõiki konkreetseid mõõtmis- või käitamisnõudeid.
Planeerige oma UAV jaoks kasuliku koorma konfiguratsioon
Keskenduva tehnilise arutelu alustamiseks jagage kavandatud rakendust, seadmete mõõtmeid, kandevõime kaalu, võimsusnõudeid, paigaldustingimusi või tuvastamise eesmärke.
võtke meiega ühendust, et arutada oma kasuliku koormuse nõudeid