- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
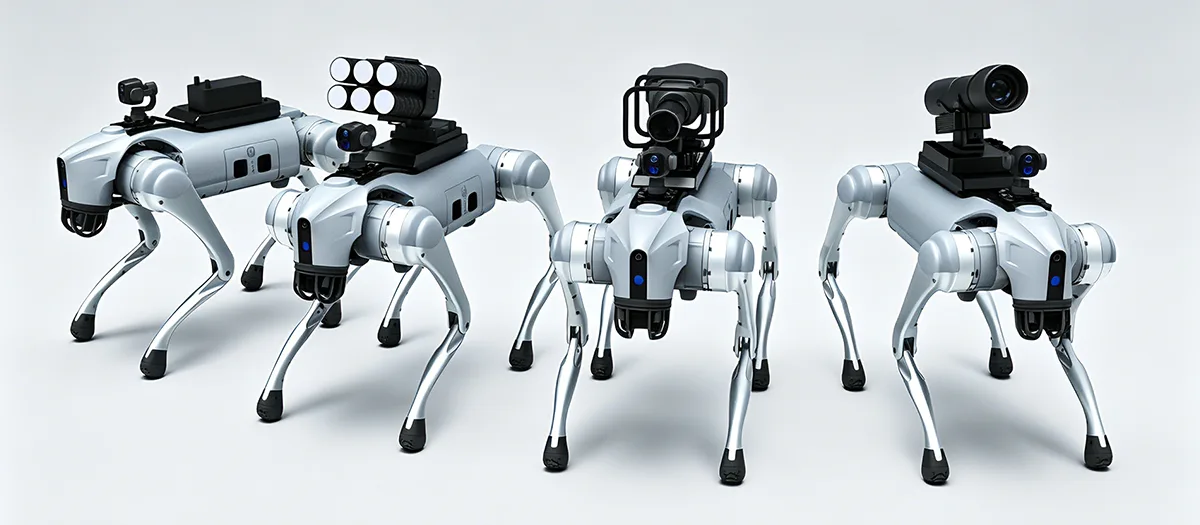
Mis teeb robotkoera sobivaks keerukateks tööstustoiminguteks?
A Robot Koeron loodud liikuma kaugemale tavaliste ratastega mobiilsete robotite piirangutest, kui tööstuslikud ülesanded hõlmavad treppe, kallakuid, ebatasast pinnast, kitsaid käike, prahti, tunneleid või muud rasket maastikku. Selle väärtus tuleneb neljajalgse mobiilsuse, autonoomse navigeerimise, keskkonna tajumise, ülesandepõhise tuvastamise, modulaarsete seadmete ja pideva töö kombinatsioonist. Tööstustarbijatele aga mobiilsusest üksi ei piisa. Praktiline platvorm peab toetama ka stabiilset liikumist, andmete kogumist, seadmete integreerimist, akuhaldust, hooldust ja töötamist kindlaksmääratud keskkonnatingimustes. See muudab platvormi arhitektuuri ja rakenduste planeerimise keskseks edukaks juurutamiseks ülevaatuse, infrastruktuuri jälgimise, intelligentse tootmise, hädaabitoe ja muude professionaalsete tööstsenaariumide puhul.
Sisukord
Otse vastava tehnilise arutelu juurde liikumiseks klõpsake jaotist.
- 1. Mis määrab tööstusliku neljajalgse roboti?
- 2. Mis teeb jalgade liikumisest raskel maastikul kasulikuks?
- 3. Millised autonoomsed funktsioonid parandavad tööstuslikku tööd?
- 4. Millist rolli mängib mitme sensoriga tajumine?
- 5. Milliseid kontrolliülesandeid saab neljajalgne platvorm toetada?
- 6. Mida saavad moodulseadmed platvormile lisada?
- 7. Milliste tingimuste jaoks peaks platvorm olema kavandatud?
- 8. Kuidas saavad neljajalgsed robotid vähendada kokkupuudet raskete tööpiirkondadega?
- 9. Kuidas tuleks seadmed ja andurid integreerida?
- 10. Mida peaksid ostjad enne platvormi valimist hindama?
- 11. Kuidas näeb välja struktureeritud juurutamisprotsess?
- 12. Mis on tööstusliku neljajalgse robootika tulevikusuund?
- 13. Korduma kippuvad küsimused
Mis määrab tööstusliku neljajalgse roboti?
Tööstuslik neljajalgne robot on mobiilne robotplatvorm, mis on ehitatud pigem jalgade liikumise kui rataste või roomikute ümber. Selle neljajalgne struktuur võimaldab tal andurite, sideseadmete, arvutiriistvara ja muude rakendusespetsiifiliste seadmete kandmisel läbirääkimisi pidada kõrguse ja ebakorrapärase maapinna muutuste üle.
Määrav tunnus ei ole lihtsalt nelja jala välimus. Neljajalgse platvormi väärtus tuleneb liikumise, taju, juhtimise, jõu, struktuuri ja ülesannete seadmete koordineerimisest. Robot peab mõistma oma ümbrust, kohandama oma liikumist, säilitama tasakaalu ja täitma kindlaksmääratud töörutiini.
See süsteemile orienteeritud disain eraldab tööstuslikud neljajalgsed platvormid lihtsatest kaugjuhitavatest masinatest. Professionaalne platvorm võib toetada autonoomset marsruudi planeerimist, takistuste vältimist, andmete kogumist, seadmete jälgimist ja korratavaid patrullimise rutiine. Need funktsioonid võimaldavad robotil osaleda laiemas töövoos, selle asemel et tegutseda ainult mobiilse kaamerana.
Jalgade liikuvus Nelja jalaga liikumine võimaldab platvormil liikuda treppide, nõlvade, tühikute, ebatasaste põrandate, lahtise pinnase ja muude maastikumuutuste korral.
Intelligentne navigeerimine Taju, tee planeerimine, positsioneerimine ja takistuste vältimine võivad toetada autonoomsemat liikumist läbi keerukate keskkondade.
Laiendatav platvorm Modulaarsed andurid ja seadmed võivad kohandada sama roboti baasi erinevateks kontrolli-, jälgimis- ja tööstuslikeks ülesanneteks.
Miks neljajalgne liikuvus muudab tööstusautomaatikat
Traditsioonilised ratastega robotid toimivad kõige paremini suhteliselt etteaimatavatel pindadel. Nende tõhusus võib väheneda, kui trepid, kaevikud, lahtised materjalid, kõrgendatud künnised või ebatasane maastik katkestavad marsruudi. Roomiksüsteemid saavad hakkama mõningate väljakutsetega pindadega, kuid neil on piiranguid ka kitsastes kohtades ja siis, kui keskkond sisaldab sagedasi kõrguse muutusi.
Jalgade liikumine läheneb probleemile erinevalt. Iga jalga saab eraldi juhtida, võimaldades robotil oma jalgu vastavalt maastikule paigutada. See annab rohkem võimalusi tasakaalu säilitamiseks ebakorrapärases keskkonnas liikudes.
Tööstuslike rakenduste puhul on praktiline kasu juurdepääs. Robot, mis suudab liikuda läbi erinevat tüüpi maastiku, võib potentsiaalselt jõuda ülevaatuspunktidesse, seadmete aladesse, tunnelitesse, töökodadesse ja muudesse kohtadesse, kus tavaline mobiilne platvorm võib vajada täiendavat infrastruktuuri.
- Neljajalgne liikumine toetab muutuvaid kõrgusi ja ebatasast pinnast.
- Autonoomne navigeerimine võib vähendada vajadust pideva käsitsijuhtimise järele.
- Andurid annavad keskkonnateavet liikumis- ja kontrolliülesannete jaoks.
- Modulaarsed liidesed võimaldavad erinevate rakenduste jaoks paigaldada erinevaid seadmeid.
- Digitaalne andmete kogumine võib siduda välioperatsioonid hilisema analüüsiga.
PõhiprintsiipTööstuslikku neljajalgset tuleks hinnata tervikliku mobiilse operatsioonisüsteemina. Mobiilsus on oluline, kuid taju, juhtimine, seadmete integreerimine, võimsus ja andmefunktsioonid määravad, kui kasulik see liikuvus muutub.
Mis teeb jalgade liikumisest raskel maastikul kasulikuks?
Keeruline maastik on neljajalgse robootika üks selgemaid rakendusalasid. Tööstusobjektid võivad sisaldada astmeid, kaldteid, kaevikuid, kitsaid kõnniteid, killustikku, mudaseid alasid, ebatasasi põrandaid ja pinna kõrguse muutusi. Ainult tasapinnaliste põrandate jaoks mõeldud platvorm võib vajada täiendavat infrastruktuuri või ei pruugi teatud aladele jõuda.
Neljajalgne robot suudab oma jalgu individuaalselt asetada ja tõsta, võimaldades tal kohandada oma kehaasendit vastavalt maastiku muutumisele. See võib toetada liikumist üle kallakute, astmete, tühikute ja ebakorrapäraste pindade, säilitades samal ajal stabiilsema suhte platvormi ja maapinna vahel.
Trepid ja kõrguse muutused
Trepid on lihtne näide maastikust, mis võib ratastega platvormidele väljakutseid esitada. Iga ratas peab säilitama sobiva kontakti pinnaga, samal ajal kui robot peab ületama korduvaid vertikaalseid muutusi. Jalgade platvorm võib tõsta üksikuid jalgu ja reguleerida oma asendit, et liikuda astmete vahel.
Täpne võime sõltub ikkagi roboti disainist, sammude geomeetriast, juhtimissüsteemist ja keskkonnatingimustest. Oluline insenertehniline punkt on see, et jalgade struktuur pakub täiendavaid liikumisvõimalusi, mida ratastel pole.
Kalded ja ebatasased pinnad
Tööstuskeskkonnad hõlmavad sageli kaldega betooni, kruusa, lahtist pinnast, mudast pinnast, drenaažikanaleid või üleminekupindu. Neljajalgne platvorm saab maastiku muutudes kohandada oma jalgade asendit ja kehahoiakut.
Stabiilne töö sõltub mehaanilise disaini, taju, kõnnaku juhtimise, veojõu ja tasakaalu algoritmide kombinatsioonist. Jalad tagavad füüsilise liikumisvõime, samas kui juhtimissüsteem määrab, kuidas seda võimet kasutatakse.
Kitsad ja segased ruumid
Tööstuslikud tunnelid, töökojad, torukoridorid ja hooldusalad võivad sisaldada takistusi, mis piiravad saadaolevat marsruuti. Kompaktne neljajalgne platvorm suudab mõnes neist ruumidest läbi liikuda, ilma et oleks vaja pidevat tasast sõidupinda.
| Maastiku seisukord | Väljakutse tavapärastele mobiiliplatvormidele | Neljajalgse disaini eelis |
|---|---|---|
| Sammud | Vertikaalsed muutused võivad katkestada ratta kontakti ja edasiliikumise | Üksikuid jalgu saab tõsta ja asetada erinevatele kõrgustele |
| Järsud nõlvad | Vähendatud veojõud ja piiratud keha reguleerimine võivad liikumist mõjutada | Liikumise ajal saab reguleerida jalgade asendit ja kehaasendit |
| Killustik | Ebakorrapärased kontaktpinnad võivad muuta ratta liikumise ebastabiilseks | Individuaalne jalgade paigutus pakub rohkem võimalusi takistuste ületamiseks |
| Mudane maa | Ratta või roomiku veojõud võib pehmetel pindadel erineda | Jalade paigutus võib kohaneda muutuvate kontakttingimustega |
| Lüngad ja kanalid | Ratastega süsteemid võivad vajada silda või ümbersõite | Jalgade liikumisega saab liikuda valitud maastikuelementide ümber või üle |
Tasakaal on sama oluline kui liikumine
Raskel maastikul liikumisest ei piisa. Platvorm peab andureid ja seadmeid kandes säilitama tasakaalu. Järsud muutused maapinna kõrguses võivad mõjutada roboti raskuskeset ja koormuse jaotust.
Seetõttu peavad juhtimissüsteemid koordineerima kõnnakut, kehaasendit, andurite tagasisidet ja liikumiskiirust. Raputamis- ja kallutusvastased funktsioonid võivad aidata säilitada stabiilset tööd määratletud tööpiirkonna piires.
See on eriti oluline, kui robot kannab kaameraid või mõõteseadmeid. Liigne liikumine võib vähendada kogutud andmete kvaliteeti isegi siis, kui robot ise püsib püsti.
Millised autonoomsed funktsioonid parandavad tööstuslikku tööd?
Tööstusrobootika muutub kasulikumaks, kui platvorm suudab täita korratavaid ülesandeid ilma pideva käsitsijuhtimiseta. Autonoomsed funktsioonid võivad vähendada operaatori töökoormust, muutes liikumise ja andmete kogumise struktureeritumaks.
Kaasaegsed neljajalgsed platvormid võivad kombineerida keskkonna tajumist, positsioneerimist, marsruudi planeerimist, takistuste vältimist, ülesannete täitmist ja andmete salvestamist. Autonoomia aste sõltub roboti arhitektuurist, anduritest, tarkvarast, sidetingimustest ja töökeskkonnast.
Keskkonna tajumine
Enne kui mobiilne robot saab iseseisvalt navigeerida, vajab ta teavet ümbritseva keskkonna kohta. Andurid suudavad tuvastada takistusi, maastiku muutusi, avatud marsruute ja muid olulisi funktsioone.
Seejärel kasutab navigatsioonisüsteem tajuandmeid, et määrata, kuidas robot peaks liikuma. Muutuvas keskkonnas võib see protsess toimuda pidevalt, mitte ainult fikseeritud kaardil.
Tee planeerimine ja takistuste vältimine
Teekonna planeerimine määrab, kuidas robot saab määratletud punktide vahel liikuda. Takistuste vältimine aitab tal kohaneda, kui objekt blokeerib planeeritud marsruudi või kui keskkonnatingimused muutuvad.
Tööstusliku kontrolli puhul võib see toetada korratavaid marsruute ümber seadmete, läbi rajatiste või määratud ülevaatuspunktide vahel. Operaatorid saavad iga liigutuse käsitsi juhtimise asemel keskenduda rohkem kontrollitulemustele.
Ülesannete ajastamine ja andmete kogumine
Autonoomne kontrollrutiin võib kombineerida liikumise tuvastamisega. Robot võib reisida kindlaksmääratud kohtadesse, koguda pilte või andurite näitu, salvestada tulemused ja seejärel jätkata järgmisesse asukohta.
See loob digitaalse töövoo, milles roboti liikumine ja kogutav teave on ühendatud. Selle asemel, et toota ainult videovoogu, saab süsteem koostada kontrollitulemuste struktureeritud registri.
Taju
Andurid koguvad teavet maastiku, takistuste, varustuse ja ümbritsevate tingimuste kohta.
Plaan
Navigatsioonisüsteem määrab sobiva marsruudi vastavalt vabale ruumile ja ülesannete nõuetele.
seadus
Jalad ja juhtimissüsteemid koordineerivad liikumist, kohanedes samal ajal keskkonna muutustega.
Salvestus
Ülevaatuspilte, anduri mõõtmisi ja tööteavet saab salvestada edasiseks analüüsiks.
Autonoomia peaks sobima keskkonnaga
Autonoomne töö ei tähenda, et iga tööstuskeskkond peaks olema täielikult järelevalveta. Mõned keskkonnad nõuavad enne konkreetsete toimingute tegemist määratletud järelevalvet, kaugsekkumist või operaatori kinnitust.
Praktilisem lähenemine on tuvastada, milliseid töövoo osi saab usaldusväärselt automatiseerida ja kus on inimeste otsuste tegemine kasulik. Navigeerimine, korduv andmete kogumine ja rutiinne marsruudi täitmine on tugevad kandidaadid automatiseerimiseks, samas kui ebatavalised leiud võivad vajada täiendavat inimlikku hindamist.
Millist rolli mängib mitme anduri tajumine?
Taju annab mobiilsele robotile teabe, mida ta vajab oma keskkonna mõistmiseks ja rakendusespetsiifiliste ülesannete täitmiseks. Üks andur annab harva igat tüüpi teavet, mis on vajalik tööstuslikuks kasutamiseks.
Visuaalsed kaamerad võivad pakkuda üksikasjalikke pilte. Soojusandurid võivad näidata temperatuuri erinevusi. Kaugusandurid aitavad robotil ümbritsevat geomeetriat mõista. Teised andurid võivad toetada lokaliseerimist, keskkonna mõõtmist või seadmepõhist kontrolli.
Visuaalne tajumine
Kõrglahutusega kaamerad suudavad jäädvustada pilte ja videoid seadmete jälgimiseks, infrastruktuuri kontrollimiseks, rajatiste jälgimiseks ja dokumenteerimiseks. Visuaalsed andmed on sageli kontrollimise lähtepunktiks, sest operaatorid saavad komponentide ja pindade välimust otse üle vaadata.
Soojusandur
Termopildistamine võimaldab tuvastada temperatuurikõikumisi, mis ei pruugi nähtava valguse piltidel ilmneda. See võib olla kasulik elektriseadmete, masinate, toitesüsteemide ja muude varade puhul, kus ebatavalised soojusmustrid võivad viidata olukorrale, mis vajab täiendavat hindamist.
Ruumitaju
Teave kauguse ja sügavuse kohta võib aidata robotil mõista takistusi, koridore, samme ja muid keskkonna tunnuseid. See toetab navigeerimist ja võib aidata kaasa ka kaardistamisele ja ruumilisele dokumenteerimisele.
| Anduri kategooria | Esmane teave | Võimalik tööstuslik roll |
|---|---|---|
| Nähtava valgusega kaamera | Pildid ja video | Visuaalne kontroll, dokumentatsioon, seadmete vaatlus |
| Soojuskaamera | Temperatuuri mustrid | Soojusseisundi kontroll ja ebanormaalse kuumuse tuvastamine |
| Sügavuse või ulatuse andur | Kaugus ja ruumisuhted | Navigeerimine, takistuste vältimine ja keskkonna kaardistamine |
| Keskkonna andur | Määratletud keskkonnamõõtmised | Saidi jälgimine ja rakendusepõhine andmete kogumine |
Miks andurite liitmine on oluline?
Sensor fusion kombineerib erinevatest tuvastusallikatest pärinevat teavet, et luua keskkonnast terviklikum esitus. Kaamera võib tuvastada objekti välimuse, samas kui sügavusandur annab selle kauguse ja asukoha.
Seejärel saab soojusteave lisada veel ühe kihi, näidates, kas objektil on ebatavaline temperatuurimuster. Nende allikate kombineerimine võib muuta kontrollimise ja navigeerimise informatiivsemaks kui ühele andurile tuginemine.
Kasuliku koormuse valik sõltub ülesandest
Rohkem andureid ei tähenda tingimata paremat süsteemi. Iga lisakomponent lisab kaalu, võimsusnõudeid, paigalduspiiranguid, andmetöötlusnõudeid ja hoolduskaalutlusi.
Õige lähenemisviis on valida ainult määratletud ülesande jaoks vajalik teave. Visuaalse kontrolli platvorm ei pruugi vajada suurt keskkonnaandurite kogumit, samas kui tööstusliku seire projekt võib kasulike tulemuste saamiseks vajada mitut tüüpi andmetüüpe.
Milliseid kontrolliülesandeid saab neljajalgne platvorm toetada?
Ülevaatus on neljajalgse robootika jaoks üks praktilisemaid tööstuslikke rakendusi, kuna platvorm võib liikuda läbi kohtades, mis võivad olla inimestele ebamugavad või ratastega masinatele keerulised.
Robot saab järgida kindlaksmääratud marsruute, peatuda kontrollpunktides, koguda pilte või andurite andmeid ning tagastada teabe analüüsisüsteemi. See loob korratava kontrolli töövoo, mida saab ajastada vastavalt rajatise töönõuetele.
Tehase ja töökoja ülevaatus
Tootmiskeskkondades jaotatakse seadmed sageli suurte rajatiste vahel. Mõned alad võivad olla kõrgendatud, kitsad või eraldatud põranda taseme muutustega.
Neljajalgne platvorm suudab navigeerida rajatise valitud osades ja koguda visuaalset teavet masinatest, torustikest, elektrikilpidest, konstruktsioonipiirkondadest ja muudest määratletud varadest.
Võimsuse ja seadmete jälgimine
Termo- ja visuaalseid andureid saab kombineerida seadmete kontrollimiseks, kui temperatuuri erinevused on olulised. Robot saab koguda pilte eelnevalt määratletud kohtades ja võrrelda praeguseid tulemusi ajalooliste andmetega.
Tunneli ja piiratud alade kontroll
Tunnelid, torukoridorid ja muud kitsad alad võivad tekitada juurdepääsuprobleeme. Kompaktne mobiilne robot võib sellistesse ruumidesse siseneda, kandes kaameraid, valgustust või muid kontrolliülesandeks sobivaid andureid.
Infrastruktuuri vaatlus
Infrastruktuurivarad nõuavad sageli sarnaste piirkondade korduvat kontrolli. Korratav roboti marsruut võib aidata standardiseerida piltide kogumist ja tagada järjepideva tööjärjestuse.
- Rutiinne ülevaatus:Järgige eelnevalt määratletud marsruute ja koguge korduvaid visuaalseid või andurite andmeid.
- Seadmete jälgimine:Seisundi hindamiseks ühendage visuaalne ja termiline teave.
- Struktuurivaatlus:Jäädvustage pilte valitud pindadest, liitekohtadest, torudest ja muudest füüsilistest varadest.
- Andmete dokumentatsioon:Hilisemaks võrdlemiseks ja analüüsimiseks koostage ajatempliga kontrollikirjed.
Ülevaatuse eelisKõige kasulikum automatiseerimine ei ole lihtsalt kõndimise kontrollmarsruudi asendamine. See loob korratava tsükli, milles on ühendatud liikumine, tajumine, andmete salvestamine ja hilisem analüüs.
Kontrolliandmed peaksid olema struktureeritud
Suur pildikogu ei ole automaatselt kasulik. Süsteem peaks seostama andmed konkreetsete asukohtade, seadmete, marsruutide või kontrollpunktidega, et operaatorid saaksid aru, kust iga vaatlus tuli.
Kui robotkontrollisüsteem on kombineeritud sobiva tarkvaraga, võib saadud teave toetada suundumuste analüüsi, hoolduse planeerimist ja järelkontrolli. Täpne töövoog sõltub rajatisest ja nõutavast teabest.
Mida saavad moodulseadmed platvormile lisada?
Modulaarsus võimaldab ühel robotplatvormil toetada erinevaid ülesandeid, muutes või lisades seadmeid. See on eriti kasulik tööstuskeskkondades, kus võib olla vaja mitut tüüpi kontrolli ja järelevalvet.
Võimalikud seadmed hõlmavad nähtava valguse kaameraid, termopildisüsteeme, gaasidetektoreid, valgustusseadmeid, sideseadmeid, keskkonnaandureid ja muid ülesandepõhiseid mooduleid. Täpne konfiguratsioon sõltub roboti kandevõimest, elektrisüsteemist, paigaldusliidestest ja töötingimustest.
Ülevaatusseadmed
Kaamerad ja termopildisüsteemid võivad muuta roboti mobiilseks kontrollplatvormiks. Visuaalsed kaamerad võivad dokumenteerida füüsilisi tingimusi, samas kui soojusandurid võivad anda lisateavet soojuse jaotuse kohta.
Keskkonnaseadmed
Gaasi- ja keskkonnaandurid võimaldavad robotil koguda mõõtmisi piirkondadest, mis ei pruugi olla käsitsi ligipääsemiseks mugavad. See võib toetada töövoogude jälgimist tööstusrajatistes, tunnelites, töökodades ja muudes määratletud keskkondades.
Valgustus- ja sideseadmed
Valgustusmoodulid võivad parandada pildikvaliteeti pimedates kohtades ja toetada tööd piiratud valgustusega kohtades. Sideseadmed võimaldavad operaatoritel vahetada teavet tööpiirkonna töötajatega.
Visuaalne moodul Jäädvustab pilte ja videoid visuaalseks kontrollimiseks, dokumenteerimiseks ja seadmete jälgimiseks.
Soojusmoodul Pakub temperatuuriga seotud teavet, mis täiendab tavapärast visuaalset kontrolli.
Keskkonnamoodul Kogub kindlaksmääratud gaasi-, õhu- või muud keskkonnamõõtmised vastavalt rakendusele.
Modulaarsusel peaksid olema määratletud liidesed
Modulaarne süsteem on praktiline vaid siis, kui seadmeid saab paigaldada ilma tarbetuid ühilduvusprobleeme tekitamata. Kinnituspunktid, elektriühendused, andmeliidesed, füüsilised mõõtmed ja kaalupiirangud peaksid olema selgelt määratletud.
Standardiseeritud liidesed võivad lihtsustada seadmete konfiguratsioonide vahelisi muudatusi. Samal ajal võivad eriprojektid nõuda kohandatud sulgusid, korpuseid või toitekorraldust, kui standardliidesed ei vasta rakenduse nõuetele.
Võimsust ja kaalu tuleb arvestada koos
Iga lisatud moodul muudab kogu töökonfiguratsiooni. Raskem andur suurendab jalgade ja jõusüsteemi poolt kantavat koormust. Täiendav elektroonika võib suurendada elektritarbimist. Suurem korpus võib mõjutada raskuskeset või piirata roboti liikumist.
Modulaarne disain toimib seetõttu kõige paremini, kui roboti väljatöötamisel on piisavalt tähelepanu pööratud alusplatvormi ja selle seadmete vahelistele mehaanilistele ja elektrilistele suhetele.
Milliste tingimuste jaoks peaks platvorm olema kavandatud?
Tööstuskeskkonnad on märkimisväärselt erinevad. Töökoja põrand esitab välistingimustes ehitusalalt erinevaid väljakutseid, tunnel aga erinevaid piiranguid avatud tööstusalalt.
Enne robotplatvormi valimist või arendamist tuleks selgelt määratleda keskkonnatingimused. Need tingimused mõjutavad struktuuri, andureid, liikumisalgoritme, tihendust, aku käitumist ja hooldusnõudeid.
Vihm ja niiskus
Väliskeskkonnas võivad robotseadmed sattuda vihma, pritsmevee ja kõrge õhuniiskuse kätte. Sobiv kaitsetase sõltub platvormi konstruktsioonist ja kavandatavast töökeskkonnast.
Niiskus võib mõjutada ka andureid ja pistikuid. Korduva välistingimustes töötamise korral tuleks neid komponente mehaanilise ja elektrilise projekteerimise käigus arvesse võtta, mitte käsitleda teiseste detailidena.
Tolm ja lahtised materjalid
Tööstusobjektid võivad sisaldada tolmu, liiva, prahti või muid tahkeid osakesi. Sellised materjalid võivad siseneda liikuvatesse mehhanismidesse või mõjutada anduri nähtavust.
Kaitse, puhastusprotseduurid, juurdepääs hooldusele ja komponentide valik peaksid seetõttu kajastama tegelikke kohatingimusi.
Temperatuur
Aku jõudlus, elektroonika, andurid ja mehaanilised materjalid võivad reageerida temperatuurimuutustele erinevalt. Laiadele temperatuuritingimustele mõeldud platvormi tuleks hinnata tegeliku töötamise ajal eeldatava ulatuse suhtes.
Vibratsioon ja löök
Jalgade liikumine loob korduva mehaanilise liikumise, samas kui ebatasasel maastikul võib tekkida täiendavaid põrutusi. Tundlikud andurid ja elektroonikaseadmed vajavad seetõttu sobivat paigaldust ja kaitset.
| Keskkonnategur | Võimalik mõju | Disaini kaalumine |
|---|---|---|
| Niiskus | Võib mõjutada pistikuid, elektroonikat ja andureid | Sobivad ümbris-, tihendus- ja hooldusprotseduurid |
| Tolm | Võib siseneda mehaanilistesse või elektroonilistesse piirkondadesse | Kaitse, puhastusjuurdepääs ja sobivate komponentide valik |
| Temperatuur | Võib mõjutada aku ja elektroonika käitumist | Määratletud töövahemik ja asjakohane keskkonnahinnang |
| Vibratsioon | Võib mõjutada anduri andmeid ja mehaanilisi komponente | Sobiv paigaldus, konstruktsiooniprojekt ja vibratsiooni hindamine |
| Mõju | Võib koormata jalgu, korpuseid, aluseid ja elektroonikat | Struktuurikaitse ja valideerimine kindlaksmääratud tingimustel |
Keskkond määrab õige konfiguratsiooni
Pole olemas universaalset konfiguratsiooni, mis sobiks ideaalselt igale tööstuskohale. Enne roboti valimist tuleks töökeskkond dokumenteerida.
Kasulik teave võib hõlmata sise- või välistööd, pinnatüüpe, temperatuurivahemikku, tolmu või niiskuse olemasolu, koridori laiust, treppide mõõtmeid, eeldatavaid takistusi, vajalikku kasulikku koormust ja sidetingimusi.
Kuidas saavad neljajalgsed robotid vähendada kokkupuudet keeruliste tööpiirkondadega?
Üks oluline tööstusrobootika rakendusala on vähendada inimeste vajadust siseneda kohtadesse, mis on raskesti ligipääsetavad, ebamugavad või tavapäraseks käsitsi kontrollimiseks sobimatud.
Mobiilne robot suudab kanda kaameraid ja andureid kindlaksmääratud piirkondadesse, samal ajal kui operaatorid jäävad mugavamasse juhtimisasendisse. See võib toetada kontrolli ja andmete kogumist, ilma et töötajad peaksid füüsiliselt järgima iga kontrolli teed.
Rutiinse kokkupuute vähendamine
Mõned tööstuslikud ülesanded hõlmavad korduvat liikumist kuumas, tolmuses, märjas, mürarikkas, kitsas või muul viisil keerulises keskkonnas. Mobiilse platvormi kasutamine rutiinseks andmete kogumiseks võib vähendada personali nendesse piirkondadesse sisenemise sagedust.
Robot ei välista kõiki inimsekkumise nõudeid. Hooldus, ebatavalised leiud, remont ja ülesanded, mis ei ole roboti võimed, võivad siiski vajada koolitatud personali. Eesmärk on viia asjakohased kontrolli- ja seiretegevused üle kontrollitumasse töömudelisse.
Kaugvaatlus ja suhtlus
Kaamera- ja sidemoodulid võivad anda operaatoritele teavet põllult, ilma et nad peaksid seisma kontrollitavate seadmete kõrval.
For maintenance teams, this can be useful during preliminary checks. Robot saab esmalt koguda visuaalset teavet, võimaldades tehnikutel enne piirkonda sisenemist kindlaks teha, millist järeltööd võib vaja minna.
Riski vähendamine sõltub süsteemi ülesehitusest
Robot ei ole automaatselt turvaline lihtsalt sellepärast, et see on kaugel. Kogu süsteem vajab asjakohast navigeerimist, takistuste vältimist, sidet, hädaolukorra protseduure, hooldustavasid ja kasutuspiiranguid.
Seetõttu tuleks robotit käsitleda pigem kui määratletud võimalustega inseneritööriista, mitte kui inimtöö universaalset asendajat.
- Määrake, milliseid ülesandeid saab kaugjuhtimisega täita.
- Looge robotile ohutud tööpiirid.
- Pakkuge sobivaid side- ja hädaolukorra juhtimisfunktsioone.
- Hooldage andureid ja mehaanilisi komponente vastavalt töötingimustele.
- Hoidke inimese sekkumine kättesaadavaks olukordades, mis ületavad roboti määratletud võimeid.
Kuidas tuleks seadmed ja andurid integreerida?
Seadmete integreerimine määrab, kas robot suudab oma kavandatud ülesande täita ilma mobiilsust, tasakaalu, energia kättesaadavust või andmete kvaliteeti kahjustamata. Pingil hästi töötav andur võib vajada teistsugust kinnitusstruktuuri, kui see on paigaldatud liikuvale neljajalgsele platvormile.
Mehaaniline kinnitus
Kinnituspunktid peaksid seadet kindlalt toetama, säilitades samas paigaldamiseks ja hoolduseks piisava juurdepääsu. Samuti loeb seadmete asukoht, sest see võib mõjutada raskuskeset ja roboti liikumist.
Stabiilset vaadet nõudvate kaamerate ja andurite puhul peaks kinnitussüsteem arvestama ka liikumise ja vibratsiooniga. Seadmed vajavad sobivat vaatevälja, ilma et see segaks roboti jalgu või muid komponente.
Elektriline integratsioon
Iga lisatud moodul loob elektrivajaduse. Kaameratel, soojussüsteemidel, arvutusmoodulitel, valgustustel, sideseadmetel ja keskkonnaanduritel võivad olla erinevad pinge- ja voolunõuded.
Toitearhitektuur peab nende koormustega arvestama, säilitades samal ajal ühilduvuse roboti aku ja juhtelektroonikaga.
Andmete integreerimine
Kaasaegsed robotsüsteemid suudavad genereerida suurel hulgal kujutisi, sensoreid ja navigatsiooniandmeid. Süsteem peaks määratlema, kuidas teavet kogutakse, edastatakse, säilitatakse ja töödeldakse.
Kontrollirakenduste puhul peaksid andmed ideaaljuhul jääma seotuks asukoha- ja ajateabega, et hilisem analüüs saaks täpselt kindlaks teha, kus konkreetne vaatlus koguti.
| Integratsioonipiirkond | Võtmeküsimus | Võimalik mõju |
|---|---|---|
| Kaal | Kas robot suudab kaasas kanda kogu varustuspaketti? | Mõjutab liikuvust, tasakaalu ja mehaanilist koormust |
| positsioon | Kuhu tuleks seade paigaldada? | Võib mõjutada raskuskeset, vaatevälja ja liikumist |
| Võimsus | Millist elektrisisendit on vaja? | Muudab aku ja toitehalduse nõudeid |
| Andmed | Kuidas teavet edastatakse või säilitatakse? | Määrab suhtlus- ja töötlusarhitektuuri |
| Hooldus | Kas moodulile on võimalik juurde pääseda ja see välja vahetada? | Mõjutab hooldatavust ja töö järjepidevust |
Integratsioon tuleks kavandada enne kasutuselevõttu
Varajane planeerimine võib ära hoida selliseid probleeme nagu blokeeritud andurid, ligipääsmatud pistikud, ebapiisav aku mahutavus või ebastabiilne seadmete paigaldamine.
Kasulik tehniline teave hõlmab seadme mõõtmeid, kaalu, energiatarbimist, pistikute tehnilisi andmeid, sideliideseid, paigaldusnõudeid, töötemperatuuri ja eeldatavat keskkonnamõju.
Kui need parameetrid on teada, saab robotplatvormi hinnata tervikliku süsteemina, mitte baasrobotina, millele on hiljem lisatud varustus.
Mida peaksid ostjad enne platvormi valimist hindama?
Neljajalgse roboti valimine peaks algama pigem rakendusest kui välimusest või ühest jõudlusnumbrist. Tehniliselt kõrgetasemeline platvorm võib siiski sobimatuks osutuda, kui see ei suuda vajalikul maastikul liigelda, vajalikku varustust kaasas kanda, eeldatavates tingimustes töötada ega nõutavaid andmeid edastada.
Alusta keskkonnast
Dokumenteerige pinnad, nõlvad, trepid, koridorid, takistused, temperatuur, niiskus, tolm ja muud keskkonnanäitajad. Need tegurid määravad kindlaks, millist liikuvust ja kaitset platvorm vajab.
Määratlege tööülesanne
Tehke kindlaks, kas robot teostab ülevaatust, seiret, andmete kogumist, transporti, seadmete jälgimist või mõnda muud määratletud funktsiooni. Ülesanne määrab seadmed, mida tuleb paigaldada.
Hinda liikuvust
Vaadake rohkemat kui kõndimisvõimet. Kaaluge trepist ronimist, kallakute käsitlemist, takistuste ületamist, stabiilsust, liikumiskiirust, pöördevõimet ja jõudlust kohapeal eeldatavates tegelikes pinnatingimustes.
Kontrollige kandevõimet ja integratsiooni
Hinnata tuleks kogu varustuspaketti, sealhulgas kaameraid, andureid, sideseadmeid, kinnituskonstruktsioone, akusid ja muid tarvikuid.
Vaadake üle autonoomsed funktsioonid
Tehke kindlaks, kas süsteem toetab marsruudi planeerimist, takistuste vältimist, positsioneerimist, automatiseeritud andmete kogumist, ülesannete ajastamist ja kaugseiret projekti nõutud tasemel.
- Maastik:Millistel pindadel, treppidel, nõlvadel ja takistustel peab robot läbima?
- Ülesanne:Millist füüsilist tegevust või teavet peab robot andma?
- Kasulik koormus:Millist varustust peab kaasas kandma ja kui palju see kaalub?
- Võimsus:Kui suur on platvormi ja paigaldatud seadmete elektrivajadus?
- Autonoomia:Millised töövoo osad vajavad automatiseeritud täitmist?
- Keskkond:Milliseid temperatuuri-, tolmu-, niiskus-, vibratsiooni- või löögitingimusi oodatakse?
- Hooldus:Kuidas andureid, akusid, jalgu ja muid komponente kontrollitakse ja hooldatakse?
Valiku põhimõteParim platvorm ei pruugi olla pikima spetsifikatsioonilehega platvorm. See on see, mille liikuvus, tundlikkus, võimsus, seadmete integreerimine, autonoomia ja hooldusomadused vastavad tegelikule töökeskkonnale.
Kuidas näeb välja struktureeritud juurutamisprotsess?
Struktureeritud juurutusprotsess aitab muuta üldise robootikakontseptsiooni selgete tehniliste nõuetega operatsioonisüsteemiks. See on eriti oluline tööstuslike rakenduste puhul, kuna robot peab töötama olemasoleva keskkonna, seadmete, protseduuride ja andmesüsteemidega.
- Määratlege tööstsenaarium:Salvestage saidi paigutus, maastik, keskkonnatingimused, tegevusmarsruudid ja sihtülesanded.
- Määrake vajalik varustus:Tehke kindlaks, milliseid kaameraid, soojusandureid, keskkonnaseadmeid, valgustusseadmeid või sidemooduleid on vaja.
- Määrake süsteemi parameetrid:Kinnitage kaal, mõõtmed, võimsusnõuded, andmeliidesed, paigaldusasendid ja hooldusjuurdepääs.
- Ehitage töömarsruut:Määratlege rakenduses nõutavad alad, kontrollpunktid, navigatsiooniteed ja kontrollimise järjestus.
- Kinnitage liikuvus:Hinnake liikumist tegelikul maastikul, sealhulgas trepid, nõlvad, takistused ja üleminekupinnad.
- Kinnitage varustus:Kontrollige pildikvaliteeti, anduri näitu, sidet ja seadmete stabiilsust liikumise ajal.
- Kehtestage tööprotseduurid:Määrake laadimine, hooldus, andmete ülevaatus, sekkumine ja hädaolukorra protseduurid.
Saidi testimine on oluline
Laboratoorsed testid ei suuda reprodutseerida kõiki tõelise rajatise omadusi. Võimaluse korral tuleks robotit hinnata esinduslikes töötingimustes.
Saidi testimine võib paljastada üksikasju, mida on üldise arenduse käigus raske tuvastada. Koridor võib olla oodatust kitsam. Trepp võib olla ebatavalise kõrgusega. Konkreetne pind võib anda väiksema veojõu. Valgustingimused võivad kaamera jõudlust vähendada.
Neid leide saab seejärel kasutada marsruudi planeerimise, seadmete paigutuse, andurite konfiguratsiooni või tööprotseduuride kohandamiseks.
Andmete töövood tuleks kavandada koos robotiga
Kontrollimise automatiseerimine annab väärtust ainult siis, kui kogutud teavet saab kasutada. Kasulik süsteem peaks määratlema, kuidas pilte ja andurite näitu salvestatakse, kuidas need asukohtadega seostatakse, kuidas kõrvalekaldeid tuvastatakse ja kuidas operaatorid tulemusi üle vaatavad.
Korduva kontrolli jaoks võivad ajaloolised andmed olla ka võrdlusaluseks. Robot saab andmeid koguda sarnaseid marsruute ja vaatepunkte kasutades, muutes muudatused aja jooksul hõlpsamini tuvastatavaks.
Hooldus peab olema kasutuselevõtu osa
Mobiilne robot sisaldab mehaanilisi ja elektroonilisi komponente, mis kogevad korduvat liikumist. Jalad, liigendid, mootorid, andurid, pistikud, akud ja kaitsekorpused nõuavad asjakohast hooldust.
Rutiinne ülevaatus tuleks seetõttu algusest peale tegevuskavasse lisada. Lihtne juurdepääs põhikomponentidele ja selged asendusprotseduurid võivad muuta pikaajalise töö praktilisemaks.
Mis on tööstusliku neljajalgse robootika tulevikusuund?
Tööstusliku neljajalgse robootika areng liigub suurema autonoomia, parema keskkonnateadlikkuse, tugevama seadmete integreerimise ja rakendusspetsiifilisema tarkvara poole. Keskne suund ei ole lihtsalt robotite kõndimise parandamine, vaid see, et nad suudavad täita täielikke töövooge vähema käsitsi sekkumisega.
Nutikam kehastatud toimimine
Üha enam eeldatakse, et robotid ühendavad taju ja liikumise, selle asemel, et käsitleda neid eraldi funktsioonidena. Platvorm saab kasutada keskkonnateavet, et otsustada, kuhu liikuda, kuidas vältida takistusi ja kus ülesannet täita.
See loob füüsilise roboti ja seda juhtiva tarkvara vahel tihedama suhte. Tulemuseks võib olla kohanemisvõimelisem liikumine keskkondades, mida ei saa kindla marsruudiga täielikult kujutada.
Arukas kontroll
Kuna kaamerad ja andurid koguvad rohkem teavet, muutub automatiseeritud analüüs üha kasulikumaks. AI-põhine tuvastamine võib aidata tuvastada eelnevalt määratletud visuaalseid tingimusi, korraldada kontrollpilte ja tõsta esile alasid, mis väärivad täiendavat ülevaatamist.
Näiteks saab süsteemi projekteerida nii, et see tuvastaks valitud seadmete kõrvalekaldeid, pinnamuutusi või muid rakenduses määratletud tingimusi. Inimoperaatorid saavad seejärel keskenduda kontrollimisele ja otsuste tegemisele, selle asemel, et vaadata iga pilti võrdse tähelepanuga.
Suurem modulaarsus
Tulevased tööstusplatvormid toetavad tõenäoliselt laiemaid seadmete kombinatsioone. Üks robotbaas võib mahutada erinevaid kontrollandureid, keskkonnamooduleid, sideseadmeid või ülesandepõhiseid seadmeid.
See nõuab rohkem standardiseeritud mehaanilisi ja elektrilisi liideseid, võimaldades samas kohandamist, kui seda nõuavad spetsiaalsed projektid.
Integratsioon tööstuslike infosüsteemidega
Tööstusrobootika järgmine etapp ühendab tõenäoliselt füüsilise töö digitaalsete juhtimissüsteemidega. Roboti loodud teavet saab kombineerida seadmete kirjete, hooldusgraafikute, kaartide, ülevaatuste ajaloo ja muude digitaalsete andmetega.
See võimaldab robotil saada osaks suuremast tööstuslikust töövoost, mitte töötada isoleeritud masinana.
Kõrgem autonoomia Rohkem ülesandeid saab täita autonoomse navigeerimise, marsruudi planeerimise, takistuste vältimise ja ajastatud toimimise kaudu.
Parem taju Mitu andurit ja intelligentne analüüs võivad pakkuda rikkalikumat teavet seadmete ja ümbruse kohta.
Sügavam integratsioon Robotplatvormid võivad ühendada mobiilsuse, andurid, toite, andmed ja tööstustarkvara terviklikumaks töövooguks.
Mobiilsest masinast intelligentse tööplatvormini
Neljajalgse robootika pikaajaline väärtus seisneb füüsilise liikuvuse ja digitaalse intelligentsuse kombinatsioonis. Robot, mis suudab kõndida raskel maastikul, tagab füüsilise juurdepääsu. Andurid annavad teavet. Autonoomne juhtimine tagab korratavuse. AI-põhine analüüs võib aidata kogutud andmeid tõlgendada. Tööstustarkvara ühendab need tulemused laiemate töövoogudega.
Kõik need võimalused on kasulikud iseseisvalt, kuid nende kombinatsioon loob palju võimekama platvormi. Mida tihedamalt need on integreeritud, seda rohkem rakendusi saab toetada ilma kogu süsteemi iga uue ülesande jaoks ümber kujundamata.
Tulevikku suunatud põhimõteTööstusliku neljajalgse robootika suund on ülesandele orienteeritud süsteemide poole, mis ühendavad mobiilsuse, taju, autonoomse töö, modulaarsed seadmed ja andmeluure ühes koordineeritud platvormis.
Korduma kippuvad küsimused
Mis on tööstuslik neljajalgne robot?
See on neljajalgne mobiilne robotplatvorm, mis on loodud professionaalseteks ülesanneteks, nagu ülevaatus, jälgimine, andmete kogumine ja töötamine keskkondades, kus tavapärastel ratastel robotitel võib olla raskusi navigeerimisega.
Miks sobivad neljajalgsed robotid ebatasasel maastikul?
Neli individuaalselt juhitavat jalga pakuvad rohkem võimalusi jalgade paigutamiseks ja kehaasendiks. See võib aidata platvormil oma määratletud töövõime piires ületada trepid, kallakud, tühimikud, lahtised pinnad ja muud muutused maastikul.
Kas neljajalgne robot saab iseseisvalt töötada?
Jah. Olenevalt süsteemi arhitektuurist võivad autonoomsed funktsioonid hõlmata keskkonna tajumist, positsioneerimist, marsruudi planeerimist, takistuste vältimist, ülesannete täitmist ja andmete kogumist. Autonoomia sobiv tase sõltub rakendusest ja keskkonnast.
Milliseid andureid saab paigaldada neljajalgsele platvormile?
Võimalikud seadmed hõlmavad nähtava valguse kaameraid, termopildisüsteeme, sügavuse või ulatuse andureid, keskkonnaseireseadmeid, valgustussüsteeme, sidemooduleid ja muid ülesandepõhiseid seadmeid. Täpne konfiguratsioon sõltub platvormist ja rakendusest.
Kas neljajalgset robotit saab kasutada tööstuslikuks kontrolliks?
Jah. See võib toetada tööstusrajatiste, seadmete, infrastruktuuri, tunnelite, töökodade ja muude piirkondade rutiinset kontrolli, järgides määratletud marsruute ja kogudes visuaalseid, soojus- või muid andureid.
Kas termopildistamist saab robotiga integreerida?
Jah. Termopildistamist saab kasutada kõrvuti tavaliste kaameratega, kui temperatuuri erinevused on kontrolliülesande jaoks olulised. Andurit, paigaldusasendit, võimsusvajadust ja andmeliidest tuleks hinnata tervikliku süsteemi osana.
Kas robotile saab lisada lisavarustust?
Paljud professionaalsed platvormid võivad toetada modulaarseid seadmeid tingimusel, et lisatud komponendid jäävad määratletud mehaaniliste, elektriliste, kaalu ja liidese piiridesse. Spetsiaalsete konfiguratsioonide jaoks võib vaja minna kohandatud sulgusid või muid integratsioonikomponente.
Mida tuleks enne platvormi valimist arvestada?
Olulised tegurid hõlmavad maastikku, treppide ja kallakute nõudeid, töökeskkonda, kandevõimet, andurite nõudeid, energiavajadust, autonoomset funktsiooni, andmete töövoogu, juurdepääsu hooldusele ja sidetingimusi.
Kas sama platvorm võib toetada erinevaid rakendusi?
Jah. Modulaarne konstruktsioon võimaldab paigaldada erinevaid andureid ja seadmeid kontrolli, seire, keskkonna mõõtmise või muude määratletud tööstuslike ülesannete jaoks. Saadaolev konfiguratsioon sõltub roboti arhitektuurist ja seadmenõuetest.
Kuidas saab ülevaatuse andmeid kasutada pärast robotpatrulli?
Kogutud pilte ja andurite näidud saab seostada asukohtade ja kontrollpunktidega ning seejärel eelnevalt määratletud tingimuste osas üle vaadata. Ajaloolised andmed võivad samuti toetada kontrollitsüklite võrdlemist ja aidata korraldada järeltööd.
Kas autonoomne töö eemaldab vajaduse operaatorite järele?
Mitte tingimata. Automatiseerimine võib vähendada pidevat käsitsijuhtimist, kuid operaatoreid võib siiski vaja minna järelevalve, erandite käsitlemise, hoolduse, ebatavaliste leidude ja ülesannete täitmiseks, mis jäävad väljapoole roboti määratletud töövõimet.
Millistes keskkondades saab tööstuslikke neljajalgseid roboteid kasutada?
Võimalikud rakendused hõlmavad tehaseid, töökodasid, tunneleid, tööstusrajatisi, taristuobjekte, ebatasasi välisalasid ja muid kohti, kus on vaja mobiilset kontrolli või andmete kogumist. Tegelik sobivus sõltub keskkonnatingimustest ja platvormi spetsifikatsioonidest.
Arutage neljajalgse robootika projekti
Share the terrain conditions, inspection task, equipment requirements, payload weight, operating environment, or autonomous functions needed for your application.
võtke meiega ühendust, et arutada oma projekti nõudeid